Technologia LiDAR poprowadzi Volvo w kierunku jazdy autonomicznej
 Miguel Lorente
13 May 2020
2 min.
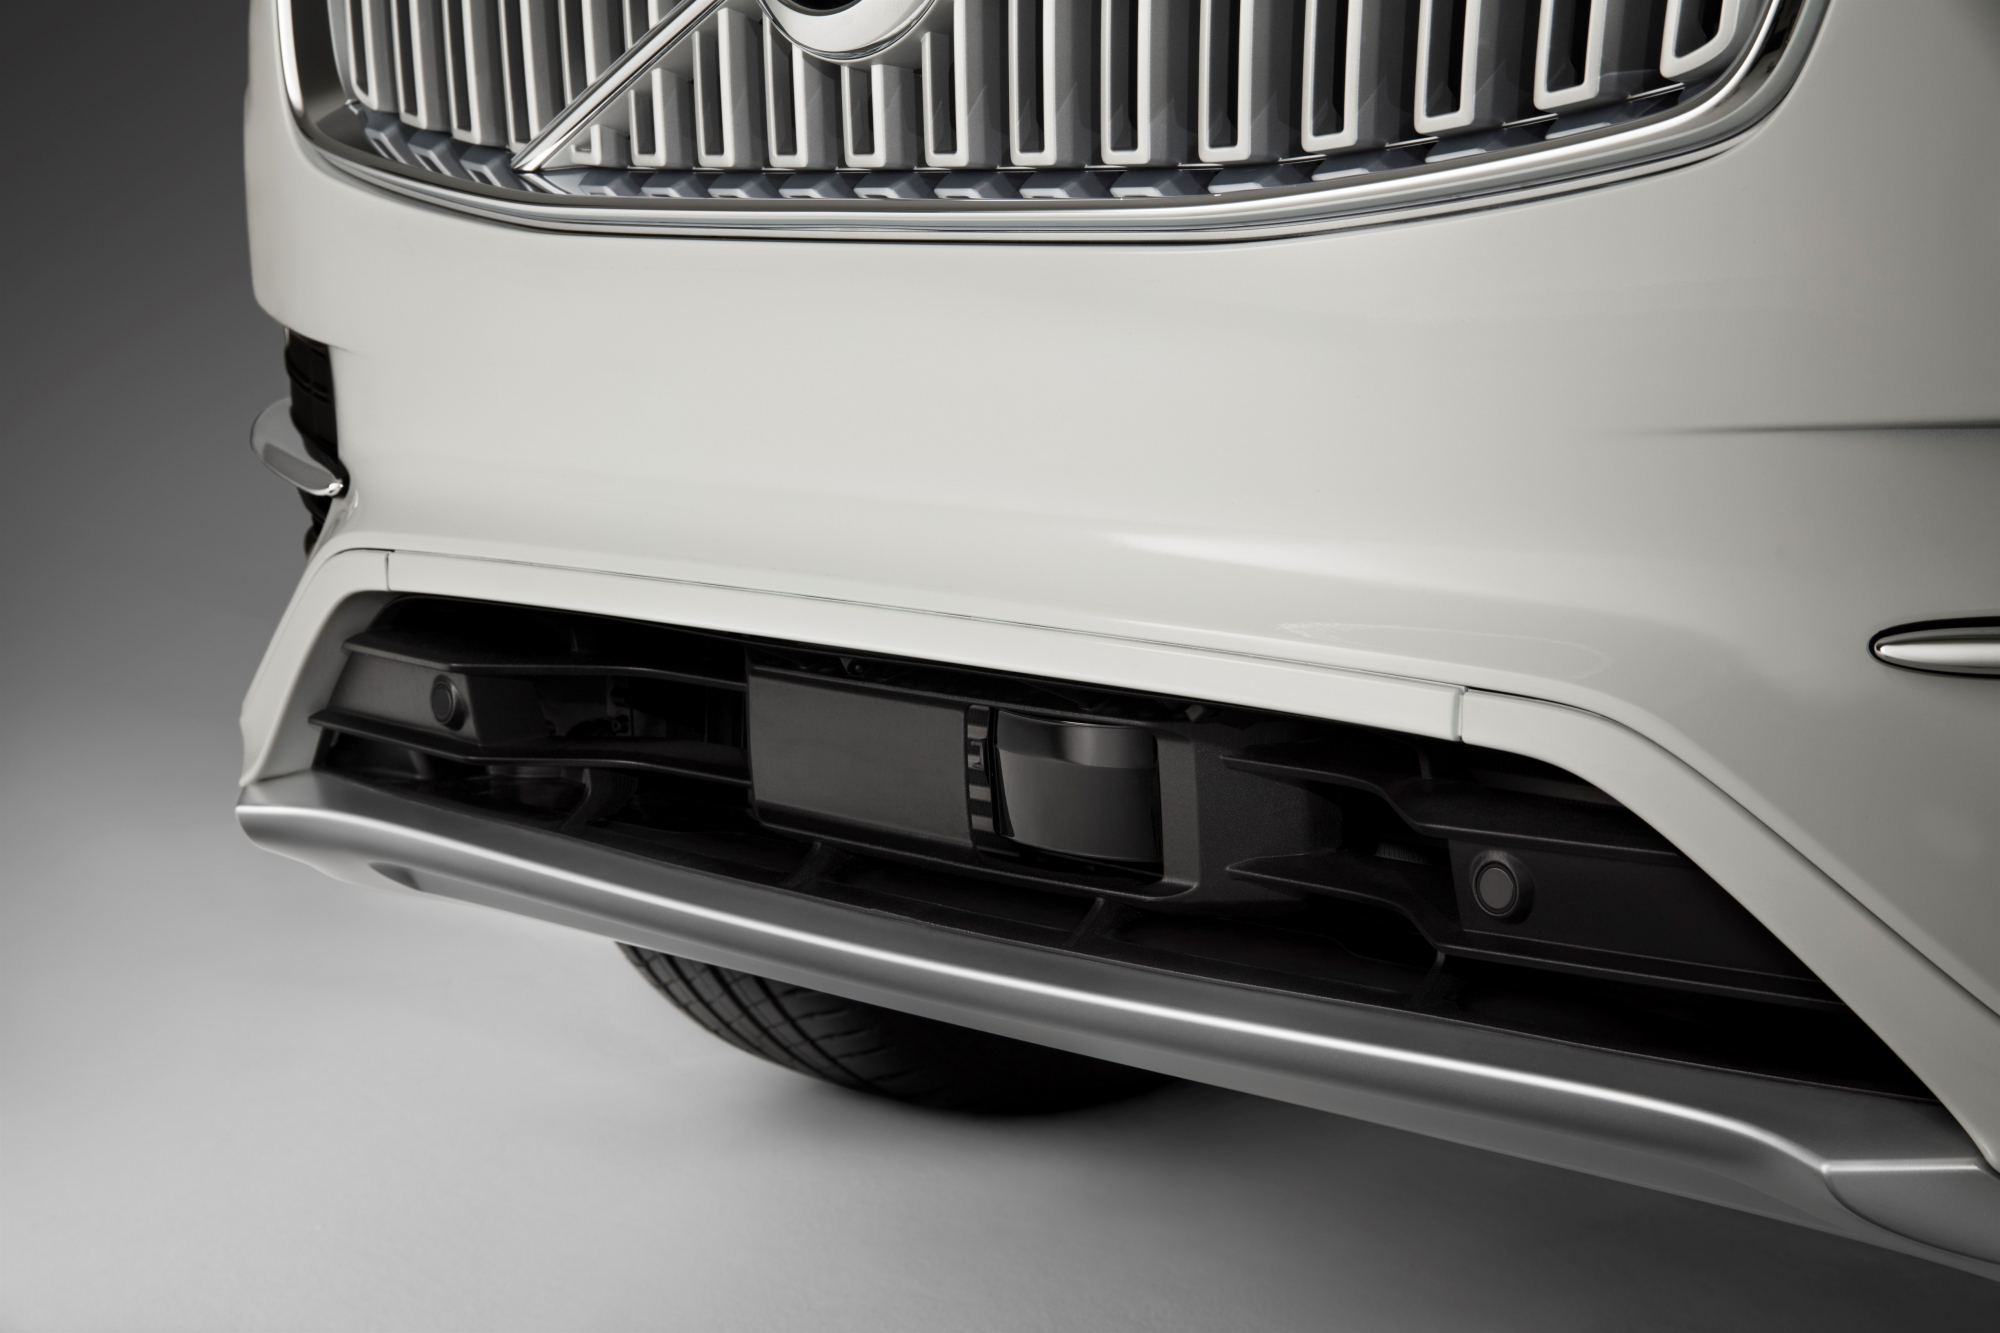
Jazda autonomiczna zmierza dalej w kierunku automatyzacji zadania prowadzenia pojazdu dzięki wdrażaniu nowych systemów, takich jak technologia Volvo LiDAR.
Eliminacja udziału człowieka za kierownicą samochodu oraz zarządzanie, za pomocą sztucznej inteligencji, prowadzeniem samochodu nadal postępuje, mimo globalnej sytuacji kryzysowej, w której się znajdujemy.
Tak więc, we współpracy z producentem pochodzenia skandynawskiego, wchodzącym w skład chińskiego konsorcjum Geely, jednym z producentów, którzy zawsze kładą nacisk na zwiększanie bezpieczeństwa, zarówno pasażerów swoich pojazdów, jak i pozostałych użytkowników drogi, zapowiada wprowadzenie systemu prowadzenia laserowego, który będzie obecny w jego samochodach opartych na platformie konstrukcyjnej SPA-2, począwszy od 2022 roku.
Urządzenie to zostanie zintegrowane z pojazdem i umieszczone w przedniej części dachu samochodów Volvo, które będą wyposażone w zestaw kamer oraz urządzenie laserowe do prowadzenia, opracowane i wyprodukowane przez wyspecjalizowanego producenta Luminar.
Łącznie system będzie monitorował w 3 wymiarach otoczenie samochodu. Dzięki temu pojazd będzie mógł poruszać się w sposób półautonomiczny w takich środowiskach, jak autostrady, dzięki funkcji Highway Pilot.
https://www.youtube.com/watch?v=FHBfbKvTIbU
Dzięki LiDAR pojazdy Volvo, które go zastosują, będą mogły automatycznie się aktualizować i stopniowo zwiększać zakres oraz poziom jazdy autonomicznej, w miarę postępu tych technologii, dzięki sprzętowi zarządzającemu tym urządzeniem.
Wraz z innymi urządzeniami, takimi jak kamery rozpoznawania znaków drogowych, radary ultradźwiękowe i czujniki parkowania oraz inne systemy wspomagania jazdy, czyli ADAS, oprogramowanie Volvo wyposażonych w system LiDAR będzie musiało zarządzać wszystkimi informacjami, aby dostosować reakcję samochodu do sytuacji i kontekstu jazdy, które zostaną zdigitalizowane w postaci wirtualnej reprezentacji na mapie.


 Siedmiu finalistów konkursu Samochód Roku w Europie 2027 (COTY) to wyłącznie samochody elektryczne
 Peugeot E-208 GTi: zabawka na baterie, która przywraca ducha sportowych samochodów z lat osiemdziesiątych
 Nowy Lexus ES: luksus rośnie i staje się elektryczny
Comentarios cerrados