토크 벡터링(torque vectoring) 또는 토크 벡터링 제어란 무엇이며, 어떻게 작동하나요?
 Antonio Roncero @roncero_antonio
7 December 2021
5 min.
75,000유로짜리 Audi RS 3 같은 스포츠카든, 50만 유로짜리 Ferrari SF90 Stradale 같은 차든, McLaren P1 같은 하이퍼카든 상관없습니다. 모두 저마다의 방식으로 동적 주행 성능을 높이기 위해 토크 벡터링(Torque Vectoring) 또는 토크 벡터 제어를 사용합니다. 이 기술은 Mitsubishi가 세계 랠리 선수권에서 우승하며 대중화시켰고, 그 후 전설적인 Lancer Evo 일반 도로 주행 모델의 여러 세대에도 적용되었습니다. 당시에는 다른 이름으로 불렸는데, 바로 active yaw control, 즉 능동 요 모멘트 제어였습니다. 그렇다면 토크 벡터링이란 무엇이고 어떻게 작동할까요?
접지력의 문제
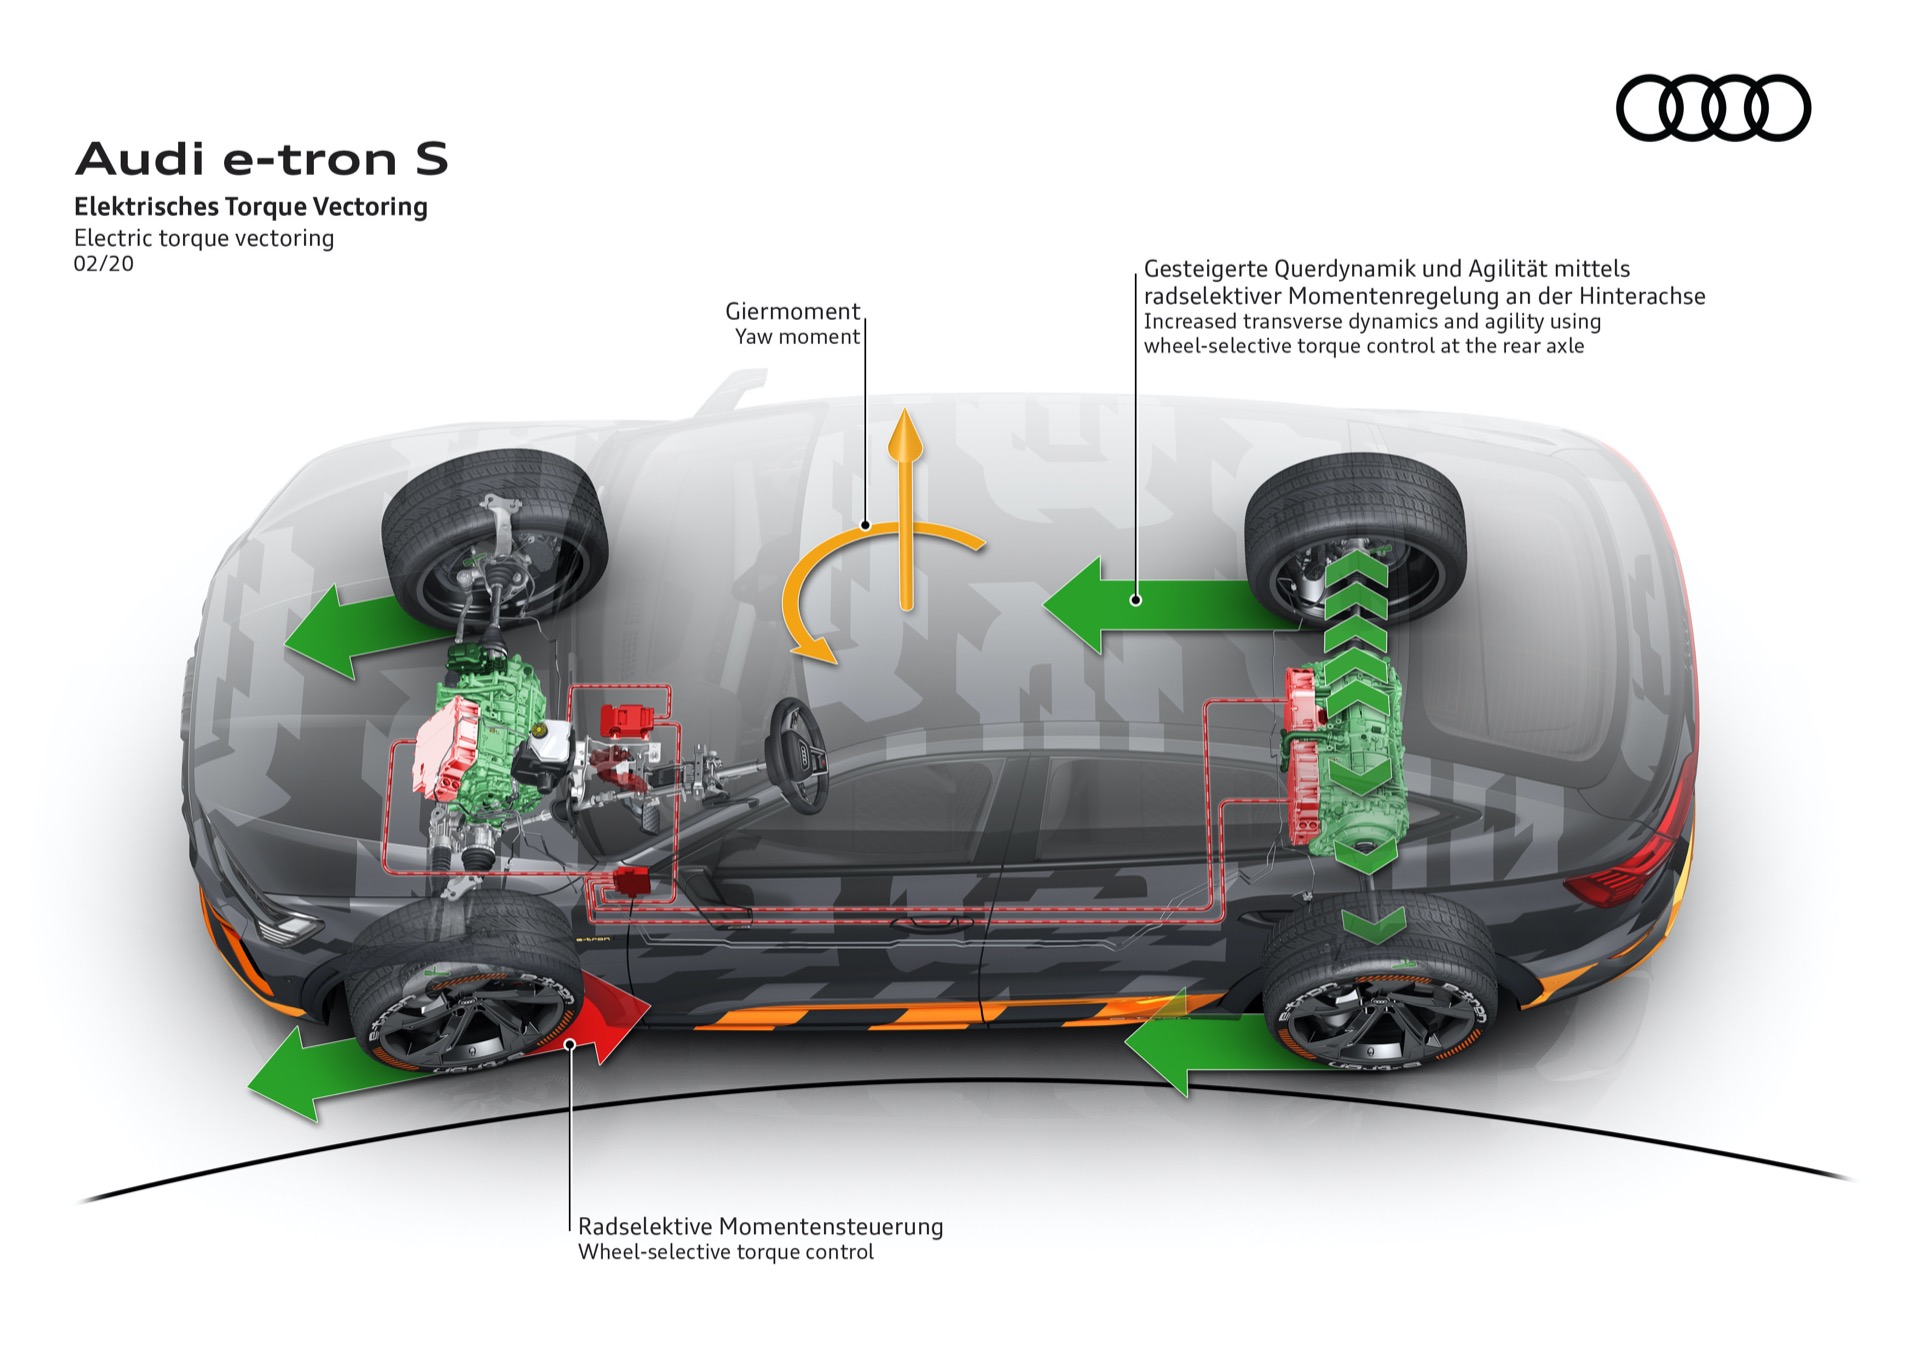
기본적으로 토크 벡터링 또는 선택적 토크 벡터 제어 기술은 한 축의 각 바퀴가 받는 엔진 토크를 통제된 방식으로 조절할 수 있게 해 줍니다. 이는 추가 제어 시스템 없이는 구현할 수 없는데, 일반 오픈 디퍼렌셜은 50/50으로 토크를 분배하기 때문입니다.
그렇다면 토크 벡터링은 왜 필요할까요? 코너를 돌 때 바깥쪽 바퀴는 노면에 동력을 전달할 능력이 더 크지만, 안쪽 바퀴는 하중이 줄어들어 그 능력이 떨어지기 때문입니다. 바퀴마다 토크를 선택적으로 배분하면 차량의 진행 방향 전환을 도울 수 있고, 이는 핸들이 만들어 내는 회전을 보완합니다.
따라서 차량의 동적 주행 성능, 특히 스포츠 주행에서의 성능이 향상됩니다. 다시 말해 토크 벡터링을 적용하면 차량이 코너를 더 빠르게 통과할 수 있습니다. 이 기술은 언더스티어(차가 코너에서 직진하려 하여 핸들을 더 돌려야 하고, 타이어가 노면에 동력을 전달하는 능력이 제한되는 현상)를 줄이거나, 오버스티어를 강화해 차량이 드리프트에 이를 정도로 만들 수도 있습니다.
선택적 토크 벡터링 시스템
대부분의 토크 벡터링 시스템은 사륜구동 차량에 사용되지만, 전륜구동이나 후륜구동 등 한 축만 구동하는 차량에서도 찾아볼 수 있습니다. 목적은 동일합니다. 노면에 동력을 더 잘 전달할 수 있는 바퀴, 즉 코너 바깥쪽 바퀴에 더 많은 토크를 보내는 것입니다. 얼마나 보낼지는 접지력에 따라 제어할 수 있는 범위 내에서 결정됩니다.
이를 구현하기 위해 제조사들은 다양한 시스템을 사용합니다. 가장 단순한 방법은 ABS와 ESP 전자식 안정성 제어를 이용한 선택적 제동입니다. 코너 안쪽 바퀴가 노면에 동력을 전달하는 데 문제가 생기기 시작하면 그 바퀴를 제동하여 자동 잠금(self-locking) 효과를 만들고, 이를 통해 토크 분배를 제어할 수 있습니다. 어느 정도 ESP의 작동 원리와 비슷하지만 목적은 완전히 다릅니다. ESP는 차량을 궤적에서 벗어나게 하려는 방향과 반대되는 요 모멘트(차량 수직축을 중심으로 한 회전 운동)를 만들어 안전성을 높이기 위해 브레이크를 선택적으로 작동시킵니다.
토크 벡터링 시스템을 이해하기 쉽게 설명하자면, ESP가 개입해야 하는 시점을 늦춰 엔진 출력과 타이어 그립을 훨씬 더 잘 활용하게 해 주는 것입니다. ESP는 궤적을 잃지 않도록 언더스티어나 오버스티어를 근본적으로 차단할 수 있지만, 토크 벡터링 시스템은 필요에 따라 차량을 언더스티어 또는 오버스티어 쪽으로 조절할 수 있습니다. 이를 통해 코너를 더 빠르게 통과할 수 있습니다.
전자식으로 제어되는 리미티드 슬립 디퍼렌셜이나 디퍼렌셜 출력부의 전기유압식 클러치를 사용하는 다른 선택적 토크 벡터링 시스템도 있습니다. Audi은 예를 들어 quattro 모델에서 선택 사양으로 스포츠 디퍼렌셜을 제공하는데, 이를 통해 후축 바퀴 사이의 토크를 가변적으로 분배할 수 있습니다. 새로운 Audi RS 3에서는 이전 모델의 다판식 클러치 기반 중앙 디퍼렌셜 대신 새로운 RS Torque Splitter 후륜 디퍼렌셜을 적용했습니다. 이 시스템은 종가속도와 횡가속도, 가속페달 위치, 선택된 기어, 바퀴의 회전 속도 등에 따라 이 축의 두 바퀴 사이에 토크를 가변적이고 능동적으로 분배합니다. 심지어 통제된 드리프트를 가능하게 하는 모드도 있습니다!
이제 토크 벡터링은 새로운 세대의 전기차 등장과 함께 새로운 차원에 들어섰습니다. 각 축에 모터가 하나씩 있으면 바퀴 사이의 토크를 제어하기가 훨씬 쉬워집니다. 같은 축에 모터가 두 개 있는 Audi e-tron S 같은 차량에서는 뒤쪽 각 전기 모터가 기계식 디퍼렌셜 없이 해당 바퀴에 직접 토크를 전달할 수 있습니다. 매우 높은 구동 토크를 관리할 수 있을 뿐만 아니라 불과 몇 밀리초 만에 이를 수행할 수 있습니다.
짐작하시겠지만, 토크 벡터링의 정점은 각 축에 모터가 하나씩 있는 전기차에서 찾을 수 있습니다. 이 구조에서는 각 바퀴에 대해 개별적으로 토크를 관리할 수 있는 가능성이 사실상 무한합니다. 이런 방식이어야만 거의 2,000CV에 이르는 Rimac Nevera 같은 차량이 노면에 가해지는 출력을 제어할 수 있습니다.


 Kia는 10개 모델, 50개 버전, 400가지 조합이 가능한 전기 라인업을 제공합니다
 2027년 유럽 올해의 차(COTY) 최종 후보 일곱 대는 모두 전기차입니다
 Peugeot E-208 GTi: 복고 80년대 스포츠카의 정신을 되살린 전동 장난감
Deja un comentario