Czym jest torque vectoring, czyli wektorowanie momentu obrotowego, i jak działa?
 Antonio Roncero @roncero_antonio
7 December 2021
5 min.
Producenci coraz chętniej chwalą się tym, jak dobrze ich nowe samochody radzą sobie na zakrętach, zwłaszcza sportowe modele, dzięki technologii torque vectoring. Wyjaśniamy, czym jest i jak działa.
Nieważne, czy mówimy o sportowym aucie za 75.000 euro, takim jak Audi RS 3, o samochodzie wartym pół miliona euro, jak Ferrari SF90 Stradale, czy o hypercarach w stylu McLaren P1… Każdy na swój sposób, wszystkie korzystają z Torque Vectoringu, czyli wektorowania momentu obrotowego, aby poprawić zachowanie dynamiczne. Tę technologię zaczęła upowszechniać Mitsubishi dzięki zwycięstwom w mistrzostwach świata w rajdach, a następnie zastosowała ją w kolejnych generacjach legendarnego drogowego Lancera Evo, choć wtedy nazywano ją inaczej: active yaw control, czyli aktywna kontrola momentu odchylającego. Ale czym jest Torque Vectoring i jak działa?
Kwestia przyczepności
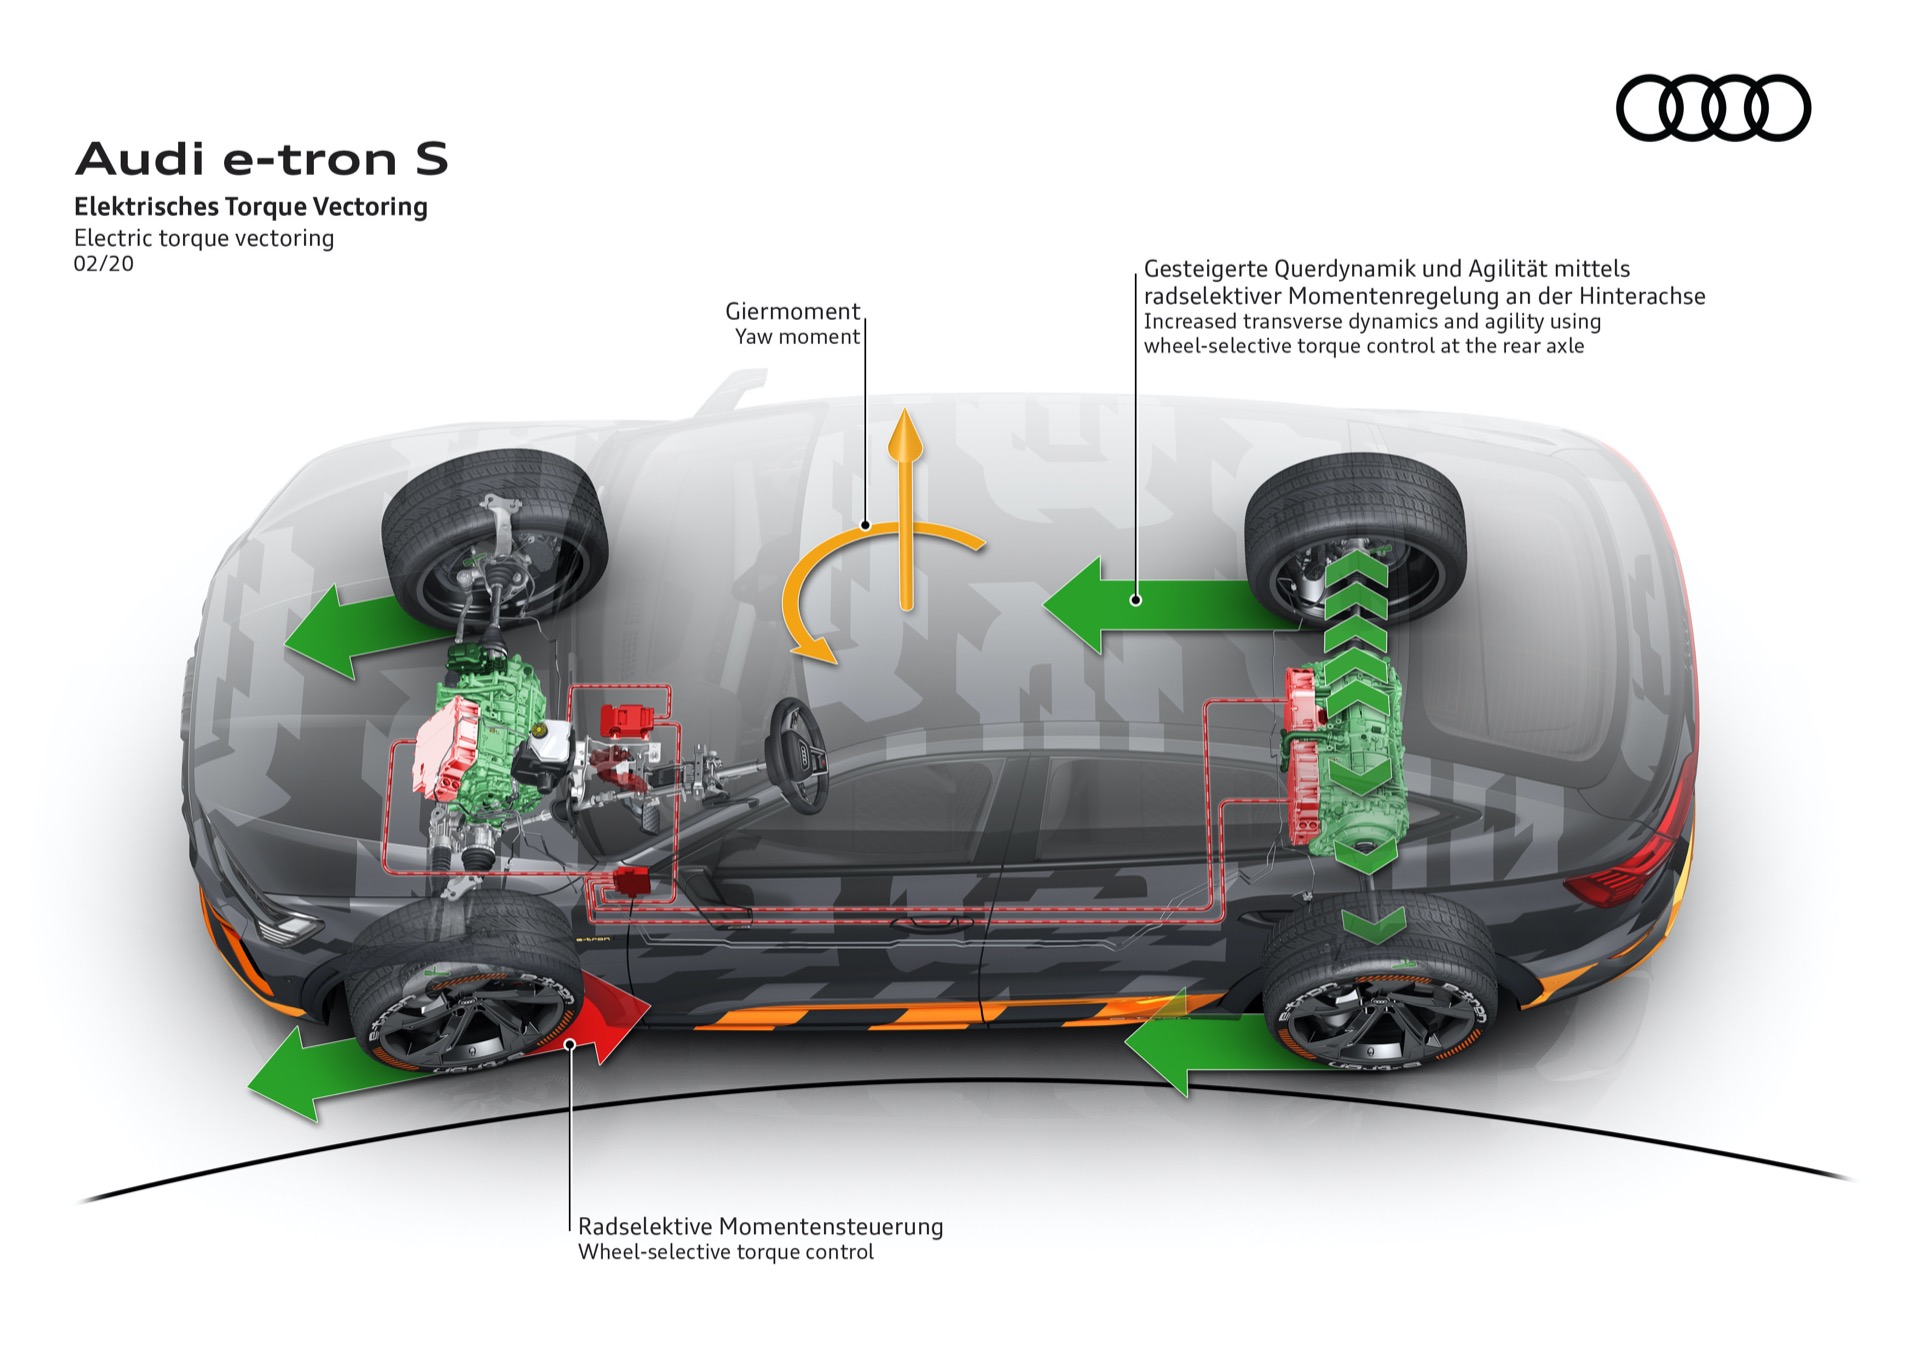
Mówiąc najprościej, technologia torque vectoring, czyli selektywnego wektorowania momentu, pozwala w kontrolowany sposób zmieniać moment obrotowy przekazywany na każde z kół jednej osi. Nie da się tego osiągnąć przy otwartym differentialu, który dzieli moment w stosunku 50/50, bez stosowania dodatkowych układów sterujących.
Po co nam więc torque vectoring? Otóż podczas pokonywania zakrętu koła zewnętrzne są w stanie przenieść na nawierzchnię więcej mocy niż wewnętrzne, które są bardziej odciążone. Dzięki selektywnemu podziałowi momentu na koła można ułatwić zmianę kierunku jazdy samochodu, uzupełniając efekt skrętu kierownicą.
W ten sposób samochód zyskuje lepsze zachowanie dynamiczne, zwłaszcza podczas jazdy sportowej. Innymi słowy: dzięki torque vectoringowi auto może pokonywać zakręty szybciej, ponieważ technologia pozwala ograniczyć podsterowność (sytuację, w której samochód chce jechać prosto i trzeba bardziej kręcić kierownicą, co ogranicza zdolność opon do przenoszenia mocy na nawierzchnię)… albo zwiększyć nadsterowność, a nawet doprowadzić do tego, że samochód zacznie bokiem.
Systemy selektywnego wektorowania momentu
Choć większość systemów torque vectoring stosuje się w samochodach z napędem na cztery koła, można je spotkać także w pojazdach z napędem na jedną oś, zarówno przednią, jak i tylną. Cel jest ten sam: aby na koło, które może lepiej przenosić moc na nawierzchnię, czyli na koło zewnętrzne względem zakrętu, trafiało więcej momentu. Ile? Tyle, ile system jest w stanie kontrolować w zależności od przyczepności.
Aby to osiągnąć, producenci stosują różne rozwiązania. Najprostsze polega na selektywnym hamowaniu kół dzięki ABS i systemowi kontroli stabilności ESP. Hamując koło wewnętrzne w zakręcie, gdy zaczyna mieć problemy z przekazaniem mocy na nawierzchnię, uzyskuje się efekt samoblokady, który pozwala kontrolować podział momentu. Pod pewnym względem zasada działania kontroli stabilności jest podobna, choć cel jest zupełnie inny: tutaj hamulce działają selektywnie, aby wygenerować moment odchylający pojazdu (ruch wokół osi prostopadłej do jego osi podłużnej) przeciwny temu, który wyciąga samochód z toru jazdy, poprawiając bezpieczeństwo.
Aby lepiej zrozumieć, co robi system torque vectoring: opóźnia moment, w którym powinien zadziałać ESP, pozwalając znacznie lepiej wykorzystać moc silnika i przyczepność opon. ESP może całkowicie przerwać podsterowność lub nadsterowność, aby uniknąć utraty toru jazdy, podczas gdy system torque vectoring potrafi sprawić, że samochód będzie bardziej podsterowny lub bardziej nadsterowny, zależnie od potrzeb, aby szybciej pokonywać zakręty.
Inne systemy selektywnego wektorowania momentu wykorzystują elektronicznie sterowane mechanizmy różnicowe o ograniczonym poślizgu lub elektrohydrauliczne sprzęgła na wyjściu z differentialu. Audi, na przykład, oferuje jako opcję sportowy differential w modelach quattro, który pozwala na zmienny podział momentu między koła tylnej osi. A w nowym Audi RS 3 zrezygnowano z dotychczasowego wielopłytkowego sprzęgła i konwencjonalnego differentialu środkowego na rzecz nowego tylnego differentialu RS Torque Splitter, który zmiennie i aktywnie rozdziela moment między dwa koła tej osi w zależności od przyspieszenia wzdłużnego i poprzecznego, położenia pedału przyspieszenia, wybranego biegu, prędkości obrotowej kół… Ma nawet tryb pozwalający na kontrolowane driftowanie!
Wektorowanie momentu nabiera nowego wymiaru wraz z nadejściem nowej generacji samochodów elektrycznych. Przy silniku na każdej osi kontrolowanie momentu między kołami jest znacznie prostsze. Nie mówiąc już o samochodach z dwoma silnikami na tej samej osi, jak Audi e-tron S, w których każdy tylny silnik elektryczny może przekazywać moment bezpośrednio na odpowiednie koło, bez użycia mechanicznego differentialu. Można nie tylko zarządzać bardzo dużymi momentami napędowymi, ale robić to w zaledwie kilka milisekund.
Jak można się domyślić, szczytem torque vectoringu są samochody elektryczne z silnikiem na każdej osi, w których możliwości indywidualnego zarządzania momentem dla każdego koła są praktycznie nieograniczone. Tylko dzięki temu takie auta, jak Rimac Nevera, o mocy prawie 2.000 KM, mogą kontrolować przekazywanie mocy na asfalt.


 Kia oferuje gamę elektryczną z 10 modelami, 50 wersjami i 400 możliwymi kombinacjami
 Siedmiu finalistów konkursu Samochód Roku w Europie 2027 (COTY) to wyłącznie samochody elektryczne
 Peugeot E-208 GTi: zabawka na baterie, która przywraca ducha sportowych samochodów z lat osiemdziesiątych
Deja un comentario