Was ist Torque Vectoring bzw. Drehmomentvektorisierung und wie funktioniert sie?
 Antonio Roncero @roncero_antonio
7 December 2021
5 min.
Die Hersteller prahlen immer häufiger damit, wie gut sich ihre neuen Autos in Kurven verhalten, vor allem die sportlicheren Modelle, dank der Technologie Torque Vectoring. Wir erklären, was dahintersteckt und wie sie funktioniert.
Ob wir über einen Sportwagen für 75.000 Euro wie einen Audi RS 3 sprechen, über ein Fahrzeug für eine halbe Million Euro wie einen Ferrari SF90 Stradale oder über Hypercars wie einen McLaren P1… Jeder auf seine Weise, alle setzen auf das Torque Vectoring bzw. die Drehmomentvektorisierung, um das dynamische Fahrverhalten zu verbessern. Diese Technik wurde vor allem durch die Erfolge von Mitsubishi bei der Rallye-Weltmeisterschaft populär und kam in den aufeinanderfolgenden Generationen des legendären Lancer Evo für die Straße zum Einsatz, damals allerdings unter einem anderen Namen: active yaw control, also aktive Giermomentregelung. Doch was ist Torque Vectoring und wie funktioniert es?
Eine Frage der Traktion
Im Grunde ermöglicht die Technologie der Drehmomentvektorisierung bzw. der selektiven Drehmomentverteilung, das Drehmoment, das jedes der Räder einer Achse erhält, gezielt zu steuern, was mit einem offenen Differenzial, das im Verhältnis 50/50 verteilt, ohne zusätzliche Regelsysteme nicht möglich ist.
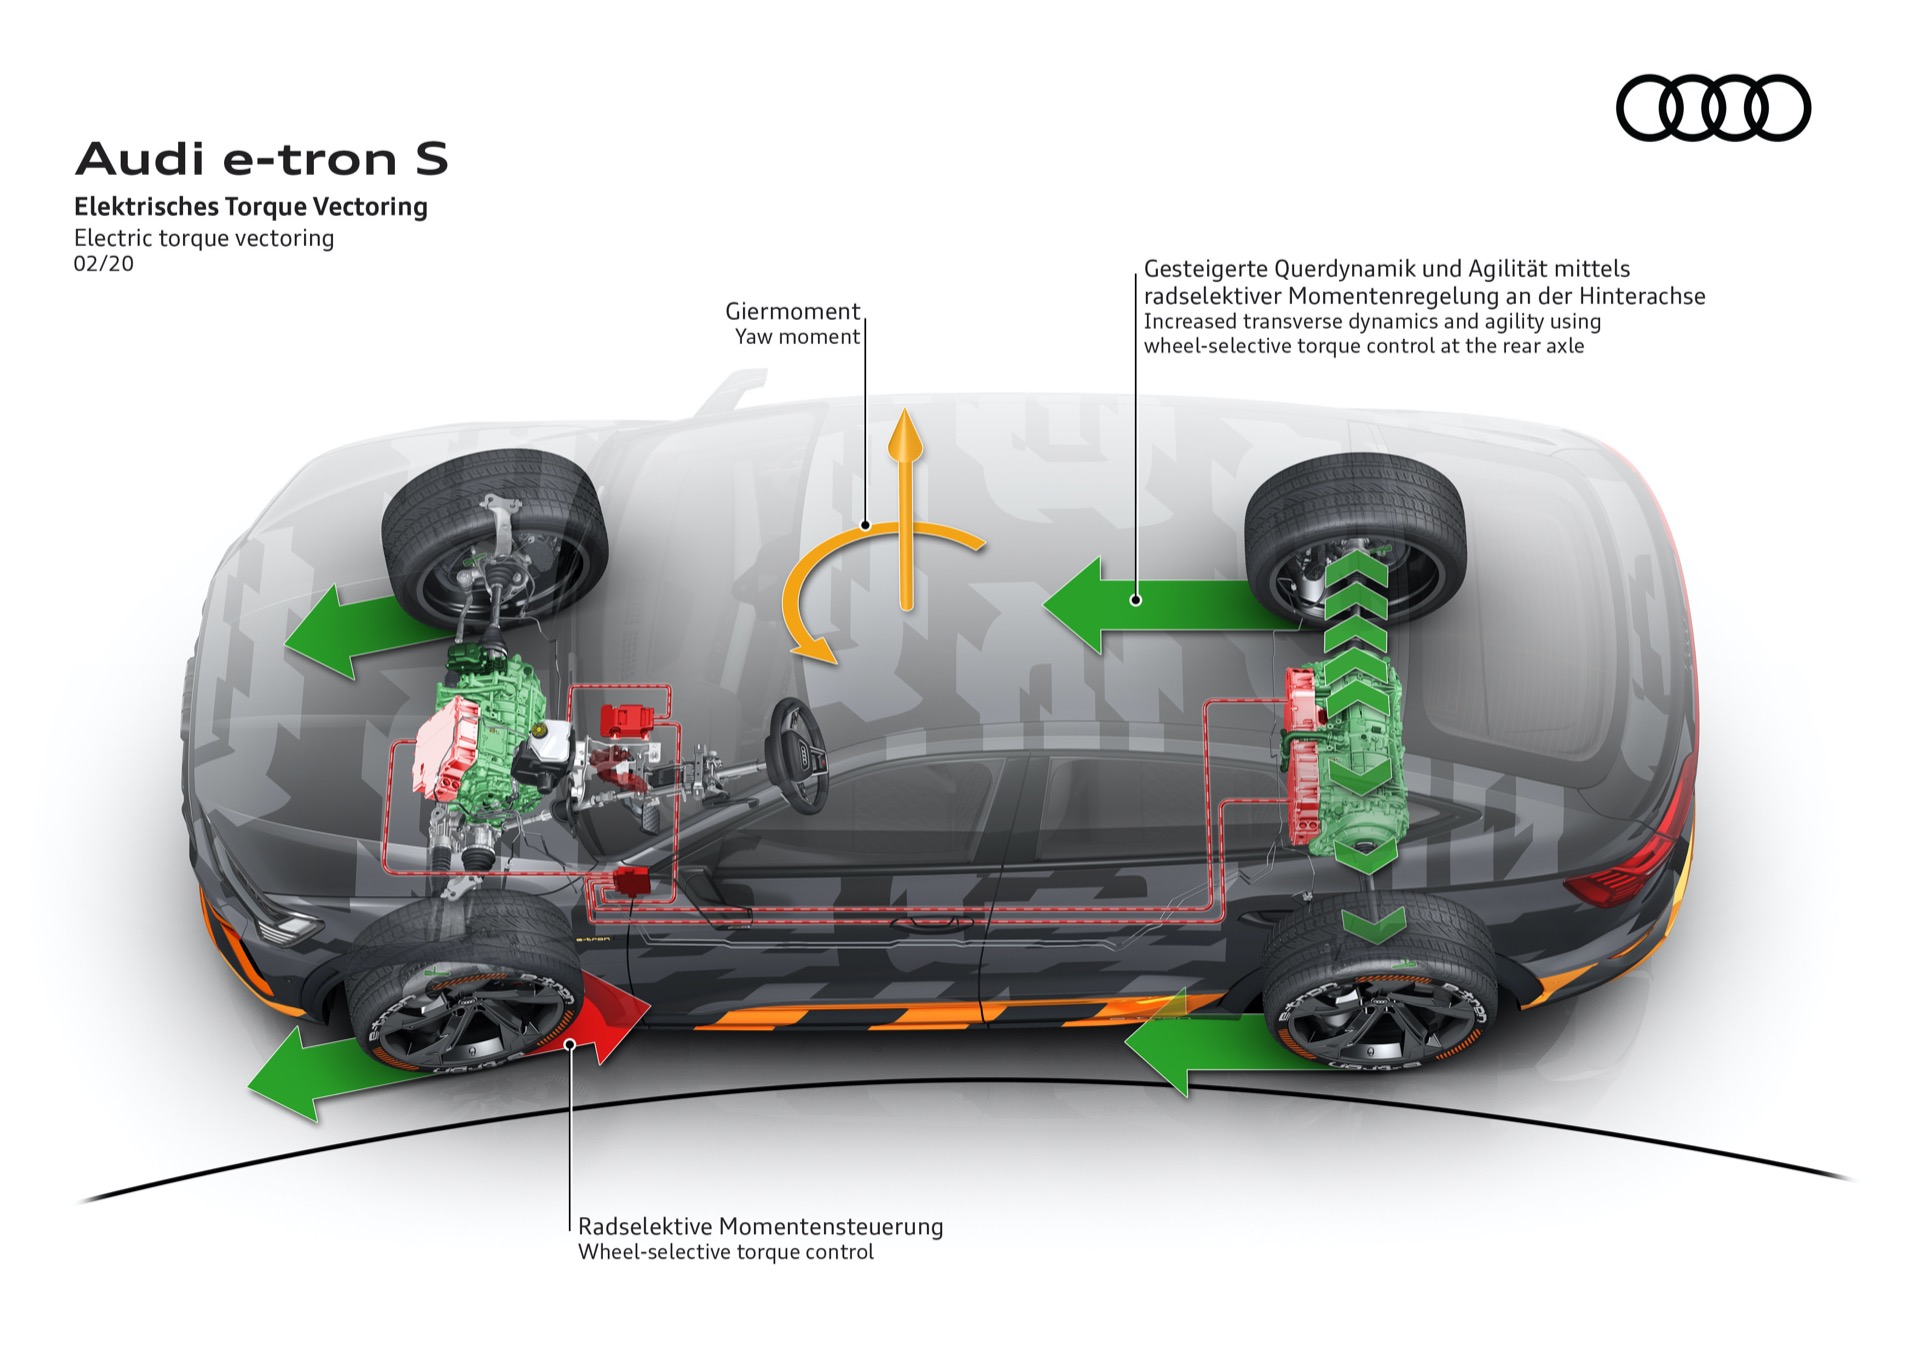
Und wozu brauchen wir Torque Vectoring? Weil beim Durchfahren einer Kurve die äußeren Räder mehr Kraft auf die Fahrbahn übertragen können als die inneren, die stärker entlastet sind. Durch die selektive Drehmomentverteilung an den Rädern lässt sich der Richtungswechsel des Fahrzeugs begünstigen, was die Lenkbewegung ergänzt.
Auf diese Weise erreicht man ein besseres dynamisches Fahrverhalten, vor allem beim sportlichen Fahren. Anders gesagt: Mit Torque Vectoring kann ein Auto Kurven schneller nehmen, denn die Technik verringert das Untersteuern (wenn das Auto in Kurven geradeaus schiebt und mehr Lenkeinschlag nötig ist, wodurch die Fähigkeit der Reifen, Kraft auf die Fahrbahn zu übertragen, eingeschränkt wird) … oder verstärkt das Übersteuern bis hin dazu, dass das Auto ins Schleudern gerät.
Systeme zur selektiven Drehmomentvektorisierung
Obwohl die meisten Torque-Vectoring-Systeme in Fahrzeugen mit Allradantrieb eingesetzt werden, findet man sie auch in Fahrzeugen mit Antrieb auf nur einer Achse, sei es Front- oder Heckantrieb. Das Ziel ist dasselbe: dass das Rad mit der größeren Fähigkeit, Kraft auf die Fahrbahn zu übertragen, mehr Drehmoment erhält, also das kurvenäußere Rad. Wie viel? So viel, wie sich in Abhängigkeit von der Traktion beherrschen lässt.
Um dies zu erreichen, setzen die Hersteller unterschiedliche Systeme ein. Das einfachste ist die selektive Radbremsung über ABS und die elektronische Stabilitätskontrolle ESP. Indem das kurveninnere Rad gebremst wird, sobald es Schwierigkeiten hat, Kraft auf die Fahrbahn zu übertragen, entsteht ein selbstsperrender Effekt, der die Drehmomentverteilung steuert. Das Funktionsprinzip der Stabilitätskontrolle ist dem in gewisser Weise ähnlich, verfolgt aber ein völlig anderes Ziel: Hier werden die Bremsen gezielt betätigt, um ein Giermoment des Fahrzeugs (Bewegung um seine senkrechte Achse) zu erzeugen, das dem entgegenwirkt, was das Auto von der Spur zu drängen droht, und so die Sicherheit erhöht.
Was ein Torque-Vectoring-System ermöglicht, um es besser zu verstehen, ist, den Moment, in dem das ESP eingreifen müsste, hinauszuzögern, sodass man die Motorleistung und die Traktion der Reifen viel besser ausnutzen kann. Das ESP kann ein untersteuerndes oder übersteuerndes Verhalten von Grund auf unterbinden, um das Verlieren der Spur zu verhindern, während ein Torque-Vectoring-System die Fähigkeit besitzt, das Auto je nach Bedarf stärker untersteuernd oder stärker übersteuernd zu machen, damit man schneller durch Kurven kommt.
Andere Systeme zur selektiven Drehmomentvektorisierung verwenden elektronisch gesteuerte Sperrdifferenziale oder elektrohydraulische Kupplungen am Ausgang des Differenzials. Audi bietet beispielsweise in seinen quattro-Modellen optional das Sportdifferenzial an, das diese variable Drehmomentverteilung zwischen den Rädern der Hinterachse ermöglicht. Und beim neuen Audi RS 3 hat man das bisherige Lamellenkupplung mit einem konventionellen Mittendifferenzial durch das neue hintere RS-Torque-Splitter-Differenzial ersetzt, das das Drehmoment variabel und aktiv zwischen den beiden Rädern dieser Achse verteilt, abhängig von der Längs- und Querbeschleunigung, der Gaspedalstellung, dem gewählten Gang, der Raddrehzahl … Es gibt sogar einen Modus, der kontrollierte Driftmanöver erlaubt!
Nun erhält die Drehmomentvektorisierung mit der neuen Generation von Elektroautos eine neue Dimension. Mit einem Motor an jeder Achse ist es viel einfacher, das Drehmoment zwischen den Rädern zu steuern. Und erst recht bei Fahrzeugen mit zwei Motoren auf derselben Achse, wie den Audi e-tron S, bei denen jeder hintere Elektromotor das Drehmoment direkt an das jeweilige Rad leiten kann, ohne ein mechanisches Differenzial zu benötigen. Man kann so nicht nur sehr hohe Antriebsmomente beherrschen, sondern dies sogar in nur wenigen Millisekunden tun.
Wie du dir vorstellen kannst, findet sich der Gipfel der Torque Vectoring bei Elektroautos mit einem Motor an jeder Achse, bei denen die Möglichkeiten zur individuellen Drehmomentsteuerung für jedes Rad nahezu grenzenlos sind. Nur so können Fahrzeuge wie der Rimac Nevera mit knapp 2.000 CV die Kraftübertragung auf den Asphalt beherrschen.


 Peugeot E-208 GTi: ein Spielzeug mit Akku, das den Geist der Sportwagen der Achtzigerjahre wiederbelebt
 Neuer Lexus ES: Luxus wächst und wird elektrisch
 Erster Kontakt mit dem Dacia Sandero Hybrid 155: Leistung und Effizienz ab 19.890 Euro
Deja un comentario