Wat is torque vectoring of koppelvectorisering en hoe werkt het?
 Antonio Roncero @roncero_antonio
7 December 2021
5 min.
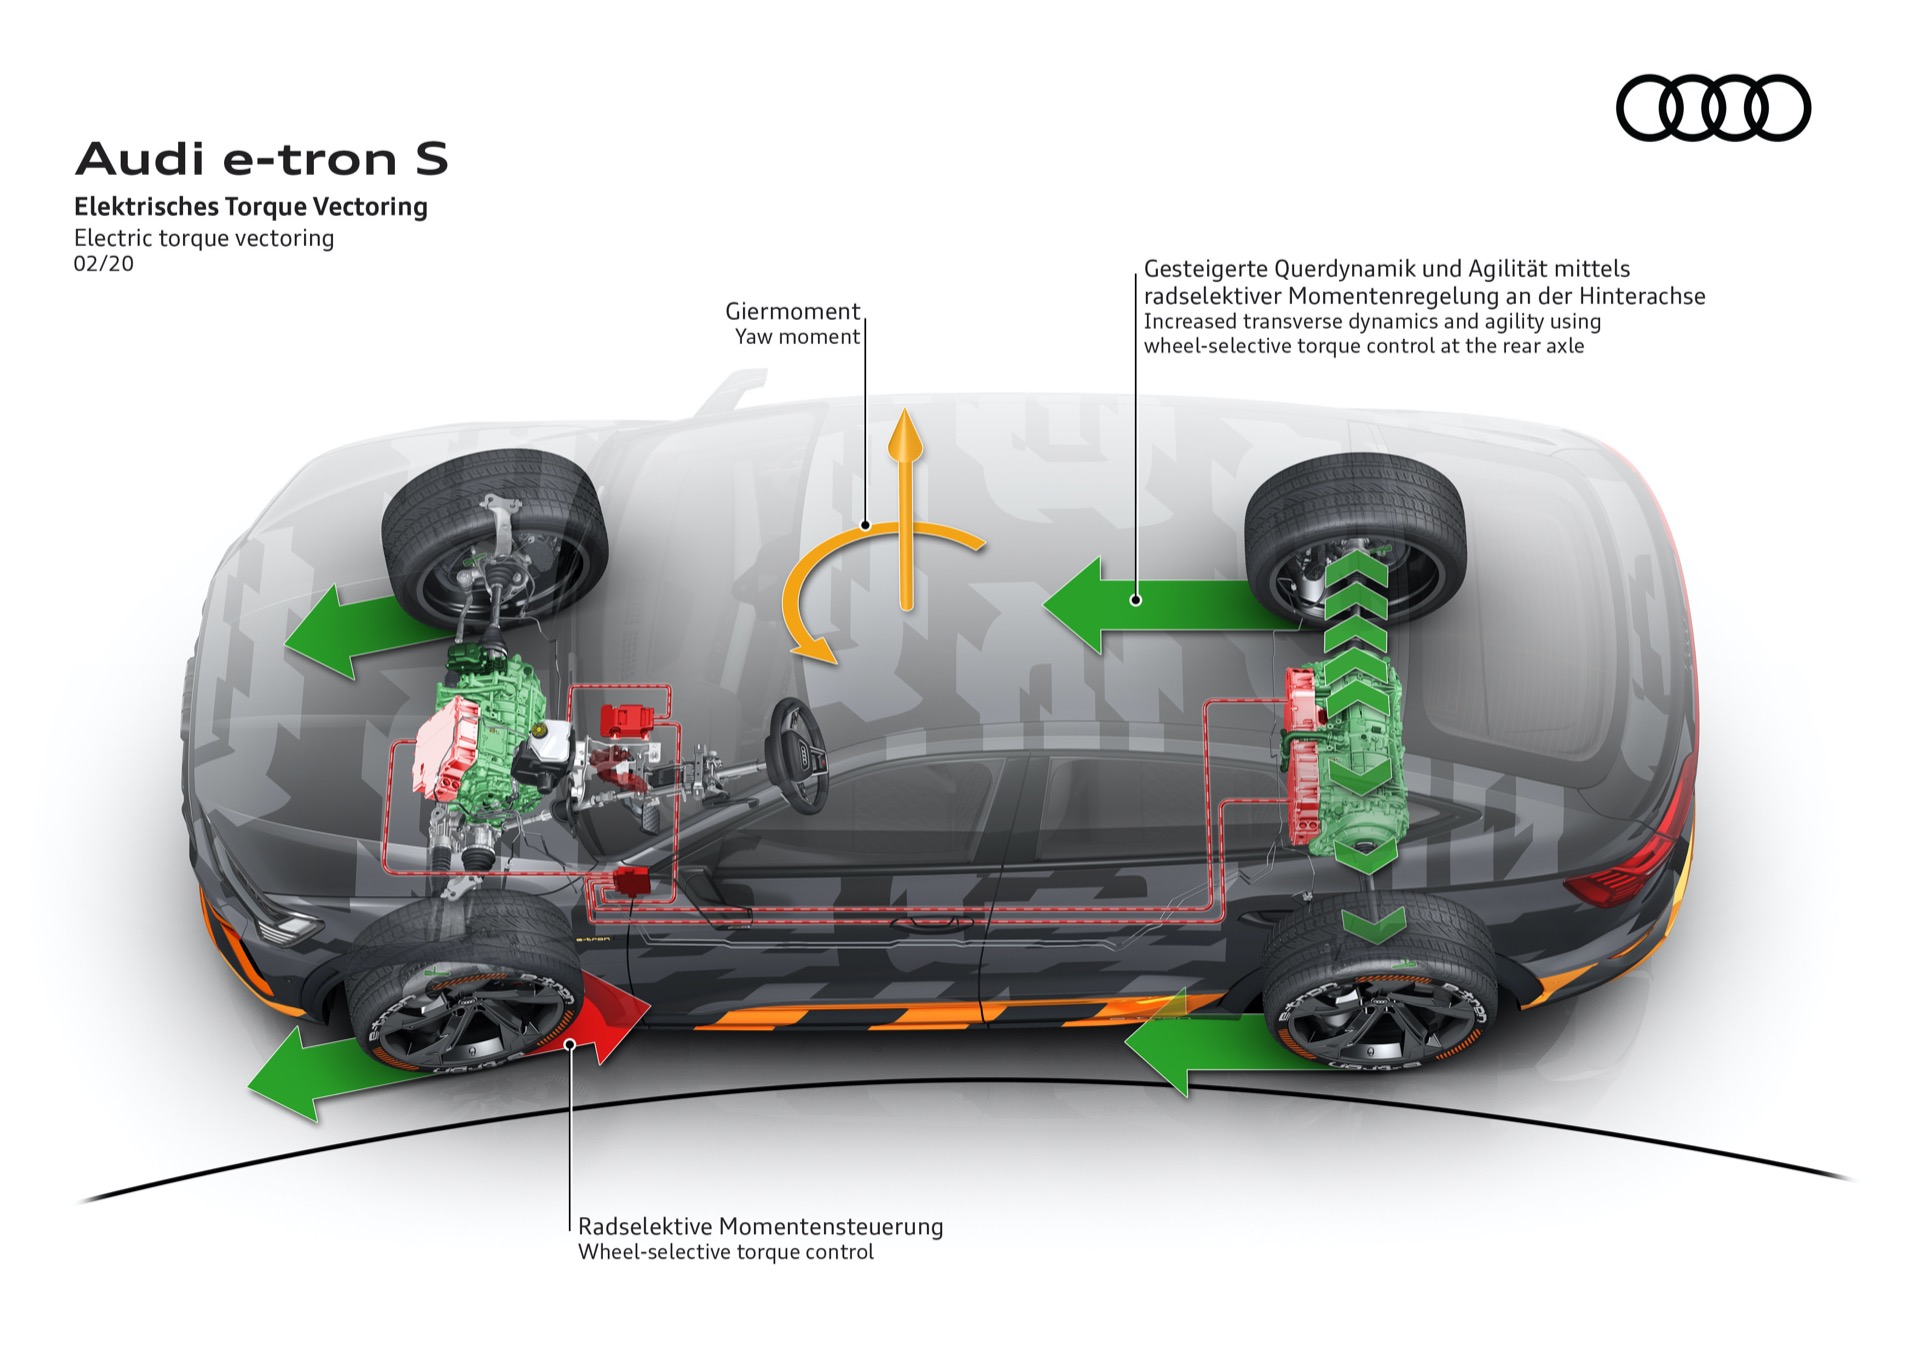
Fabrikanten pochen steeds vaker over hoe goed hun nieuwe auto’s zich in bochten gedragen, vooral de sportievere modellen, dankzij de torque vectoring-technologie. We vertellen je wat het is en hoe het werkt.
Of het nu gaat om een sportwagen van 75.000 euro zoals een Audi RS 3, een auto van een half miljoen euro zoals een Ferrari SF90 Stradale of hypercars zoals een McLaren P1… Elk op zijn eigen manier maken ze allemaal gebruik van Torque Vectoring of koppelvectorisering om het dynamische gedrag te verbeteren. Deze technologie werd populair dankzij Mitsubishi met hun overwinningen in het wereldkampioenschap rally, en werd toegepast op de opeenvolgende generaties van de legendarische Lancer Evo voor de weg, al werd het toen anders genoemd: active yaw control, of actieve giercontrole. Maar wat is torque vectoring precies en hoe werkt het?
Een kwestie van grip
In wezen maakt torque vectoring, of selectieve koppelvectorisering, het mogelijk om het motorkoppel dat elk wiel van een as ontvangt op gecontroleerde wijze aan te passen. Dat is met een open differentieel, dat het koppel 50/50 verdeelt, niet mogelijk zonder aanvullende regelsystemen.
En waarvoor hebben we torque vectoring nodig? Omdat bij het nemen van een bocht de buitenwielen meer vermogen naar het wegdek kunnen overbrengen dan de binnenwielen, die minder belast zijn. Dankzij de selectieve koppelverdeling over de wielen kan de richtingsverandering van de auto worden bevorderd, als aanvulling op de stuurbeweging.
Zo krijgt de auto een beter dynamisch gedrag, vooral bij sportief rijden. Met andere woorden: met torque vectoring kan een auto bochten sneller nemen, omdat de technologie het onderstuur (dat de auto rechtdoor wil in bochten en je het stuur verder moet draaien, waardoor de wielen minder vermogen naar het wegdek kunnen overbrengen) kan verminderen… of het overstuur kan vergroten, zelfs tot het punt dat de auto gaat slippen.
Systemen voor selectieve koppelvectorisering
Hoewel de meeste torque vectoring-systemen worden gebruikt in auto’s met vierwielaandrijving, zijn ze ook te vinden in voertuigen met aandrijving op één as, of het nu voorwielaandrijving of achterwielaandrijving is. Het doel is hetzelfde: dat er meer koppel naar het wiel gaat dat meer vermogen naar het wegdek kan overbrengen, dus het buitenwiel in de bocht. Hoeveel? Zoveel als het systeem kan beheren, afhankelijk van de grip.
Om dit te bereiken gebruiken fabrikanten verschillende systemen. Het eenvoudigste is via selectief remmen van de wielen, dankzij ABS en het stabiliteitscontrolesysteem ESP. Door het binnenwiel in de bocht af te remmen wanneer het moeite krijgt om vermogen naar het wegdek over te brengen, ontstaat een zelfblokkerend effect dat de koppelverdeling regelt. In zekere zin heeft het werkingsprincipe van het stabiliteitscontrolesysteem er veel mee te maken, al is het doel totaal anders: hier wordt selectief op de remmen ingegrepen om een giermoment van het voertuig te genereren (beweging rond de loodrechte as) dat tegengesteld is aan het moment dat de auto uit de baan wil trekken, zodat de veiligheid verbetert.
Wat een torque vectoring-systeem, om het beter te begrijpen, doet, is het moment uitstellen waarop de ESP zou moeten ingrijpen, waardoor het motorvermogen en de grip van de banden veel beter benut kunnen worden. ESP kan een onder- of overstuur gedrag meteen onderdrukken om het verlies van de koers te voorkomen, terwijl een torque vectoring-systeem de auto naar wens meer onderstuur of meer overstuur kan laten gedragen, afhankelijk van wat we nodig hebben, om sneller door bochten te komen.
Andere systemen voor selectieve koppelvectorisering gebruiken elektronisch geregelde differentieels met beperkte slip of elektrohydraulische koppelingen aan de uitgang van het differentieel. Audi biedt bijvoorbeeld als optie het sportdifferentieel aan in zijn quattro-modellen, dat deze variabele koppelverdeling over de wielen van de achteras mogelijk maakt. En bij de nieuwe Audi RS 3 is men van de vorige meerplaatskoppeling met een conventioneel middendifferentieel overgestapt naar het nieuwe achterdifferentieel RS Torque Splitter, dat het koppel variabel en actief verdeelt over de twee wielen van deze as, afhankelijk van de longitudinale en laterale acceleratie, de gaspedaalstand, de geselecteerde versnelling, de wieldraaisnelheid… Het heeft zelfs een modus die gecontroleerd slippen mogelijk maakt!
Nu krijgt koppelvectorisering een nieuwe dimensie met de komst van de nieuwe generatie elektrische auto’s. Met een motor op elke as is het koppel tussen de wielen veel eenvoudiger te regelen. En zeker bij auto’s met twee motoren op dezelfde as, zoals de Audi e-tron S, waarbij elke achterste elektromotor het koppel rechtstreeks naar het betreffende wiel kan sturen zonder mechanisch differentieel. Niet alleen kunnen zeer hoge aandrijfkoppels worden beheerd, het is ook mogelijk dit binnen enkele milliseconden te doen.
Zoals je je kunt voorstellen, vinden we het summum van torque vectoring bij elektrische auto’s met een motor op elke as, waarbij de mogelijkheden voor het individueel aansturen van het koppel per wiel oneindig zijn. Alleen zo kunnen auto’s als de Rimac Nevera, met bijna 2.000 CV, de vermogensafgifte aan het asfalt beheersen.


 Peugeot E-208 GTi: een speelgoedauto op batterijen die de geest van de sportwagens uit de jaren tachtig laat herleven
 Nieuwe Lexus ES: luxe groeit en wordt elektrisch
 Eerste kennismaking met de Dacia Sandero Hybrid 155: vermogen en efficiëntie vanaf 19.890 euro
Deja un comentario