VinFast 押注通过摄像头实现自动驾驶,并已开始测试
 Victor Alós Yus @sepelaci
28 January 2026
3 min.
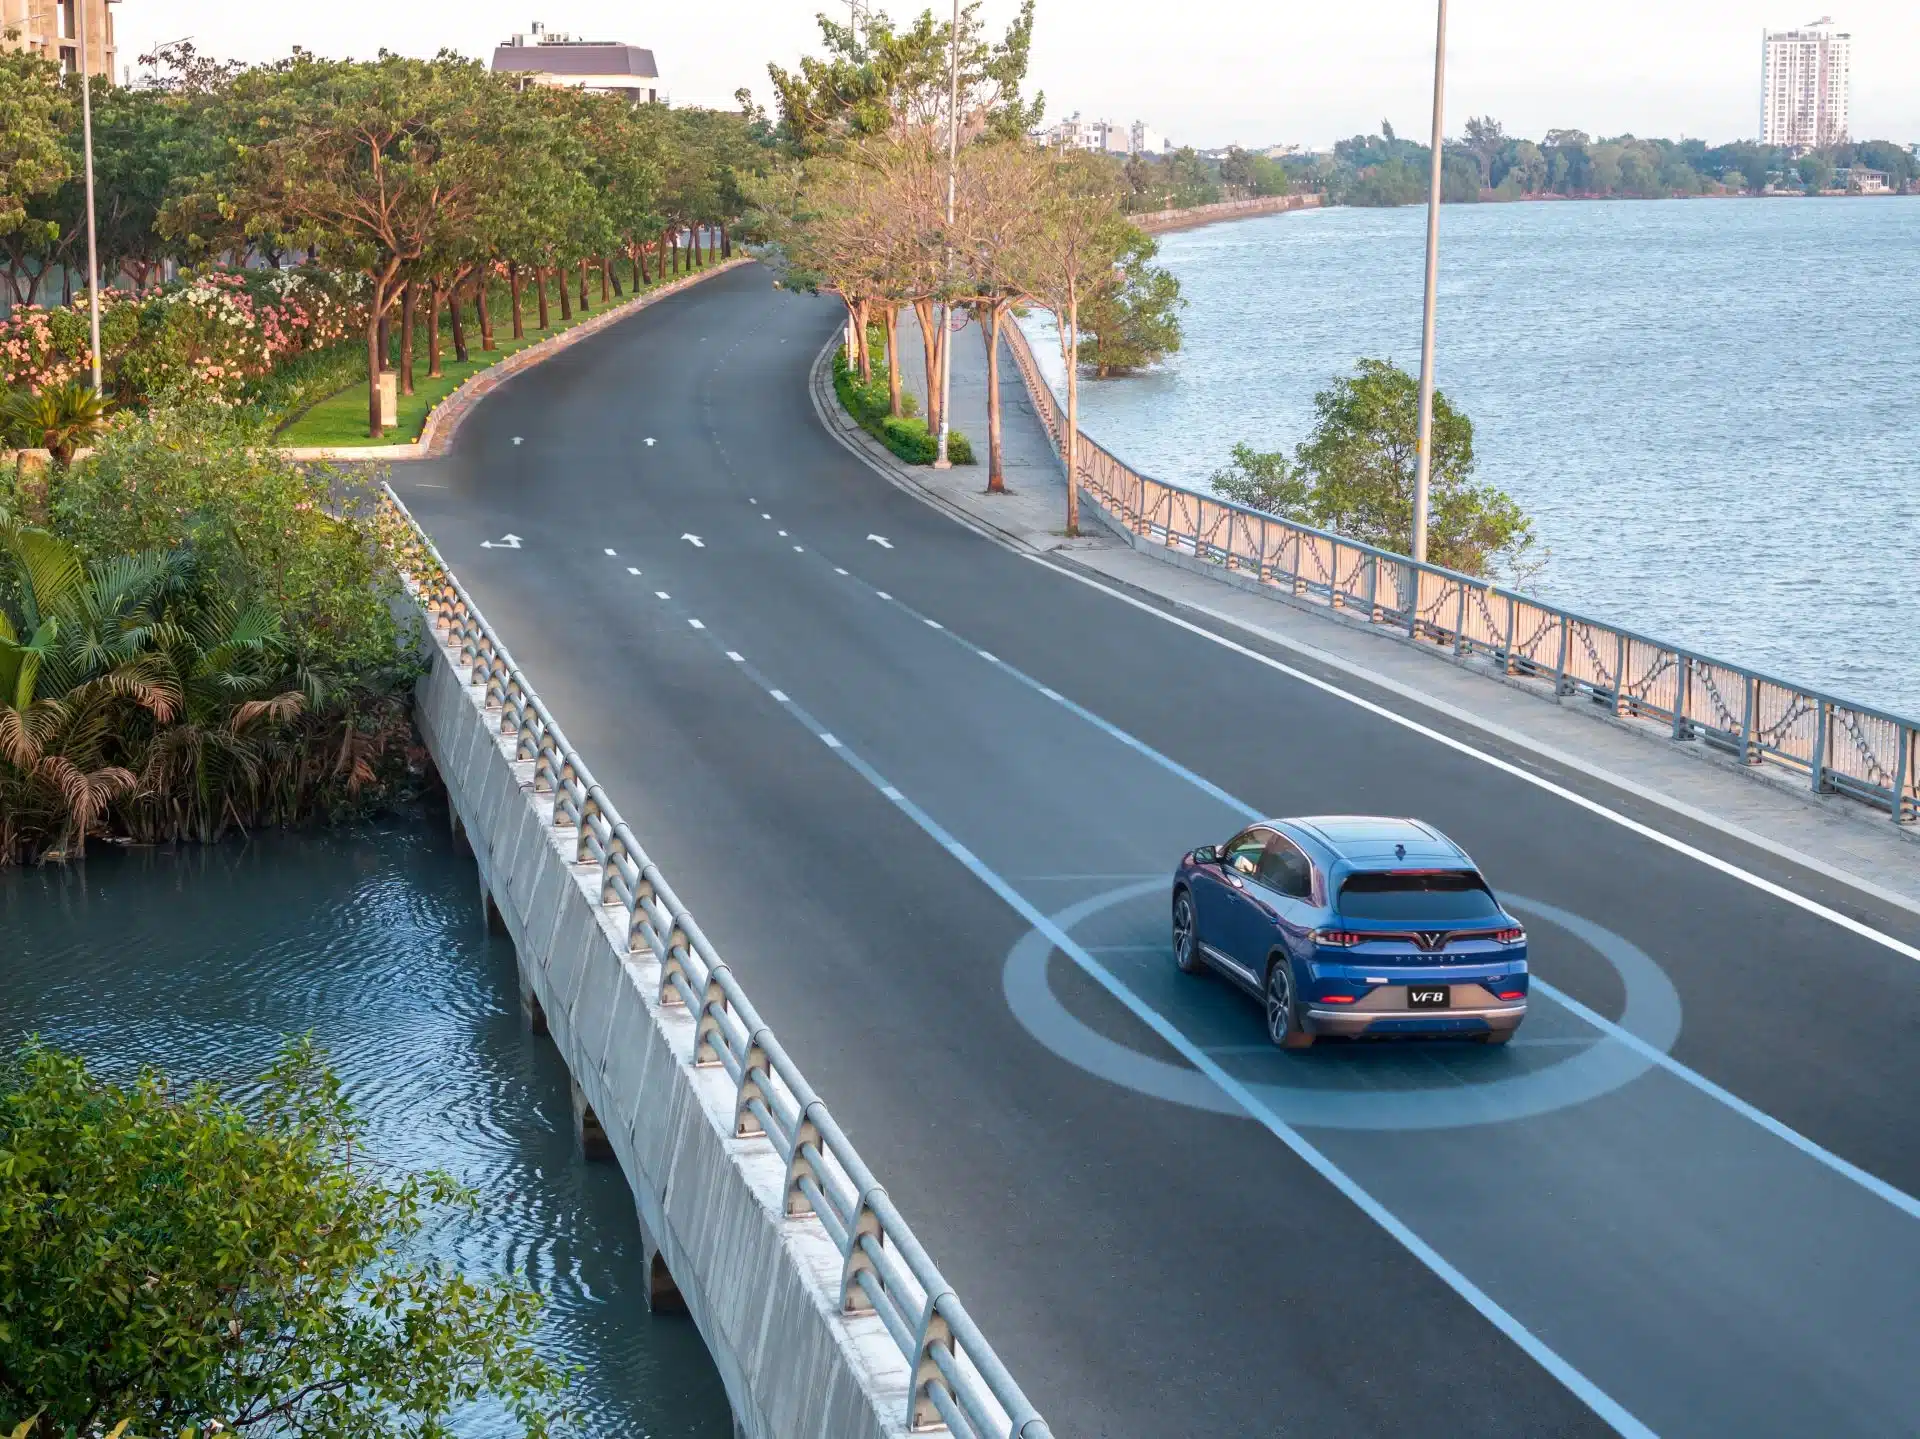
越南品牌 VinFast 正在河内真实交通条件下进行测试,旨在建立一套基于摄像头的自动驾驶系统
自动驾驶面临诸多挑战,对技术的要求也非常高。需要大量的传感器、雷达以及各类系统来采集车辆周围环境的信息,以便处理器能够对其进行解读并作出相应的反应。不过,也有一些品牌希望让自动驾驶变得更加普及,同时大幅降低成本。
VinFast 是一个来自越南的品牌,它提出了一种比使用更复杂的雷达和传感器系统更简单的自动驾驶实现方式。该品牌的方案是采用摄像头,它们将构成一套复杂的系统,能够完整地绘制周围环境地图,并根据采集到的数据做出反应。
Robocar 系统
该平台名为 Robocar,由七个摄像头和一个处理器组成,处理器负责根据摄像头获取的数据进行计算。与使用成本较高的传感器(例如雷达和激光雷达(LiDAR))相比,这种方案的成本更低。
该设备已安装在两款车型上,分别是VF8和VF9,并已开始在河内的一个封闭区域进行测试。这些测试的启动标志着自动驾驶应用的一个转折点,因为该系统的实施成本要低得多,并且可以应用于通常采用雷达和传感器系统的更经济的车型上。
从二级辅助驾驶到自动驾驶
测试计划首先将改进现有的 SAE 二级 ADAS 系统。以此为起点,之后将逐步发展为完全自动驾驶的系统。当然,该系统也面临重大挑战,因为在不配备激光雷达和雷达的情况下,必须开发能够解读复杂且变化频繁场景的算法。它只能依靠视觉信息,这使得整个任务更加复杂,也需要处理器付出大量工作。
复杂的环境
所选的测试环境非常关键。事实上,河内是一座摩托车数量很多的城市,这些摩托车的行驶看似混乱,使每段行程都充满变数。因此,这里的驾驶要比在西班牙城市中行驶复杂得多,例如。
测试将持续数月进行,由此可以获得大量数据,使结果更贴近真实交通状况,并让摄像头提供的视觉信息与算法相结合,从而实现更高水平的自动驾驶。

 Kia提供包含10款车型、50个版本和400种组合的纯电动产品系列
 2027年欧洲年度汽车(COTY)的七款入围车型全部为纯电动车
 Peugeot E-208 GTi:一款重现八十年代跑车精神的纯电“玩具”
Deja un comentario