تراهن VinFast على القيادة الذاتية عبر الكاميرات وقد بدأت بالفعل في اختبارها
 Victor Alós Yus @sepelaci
28 January 2026
3 min.
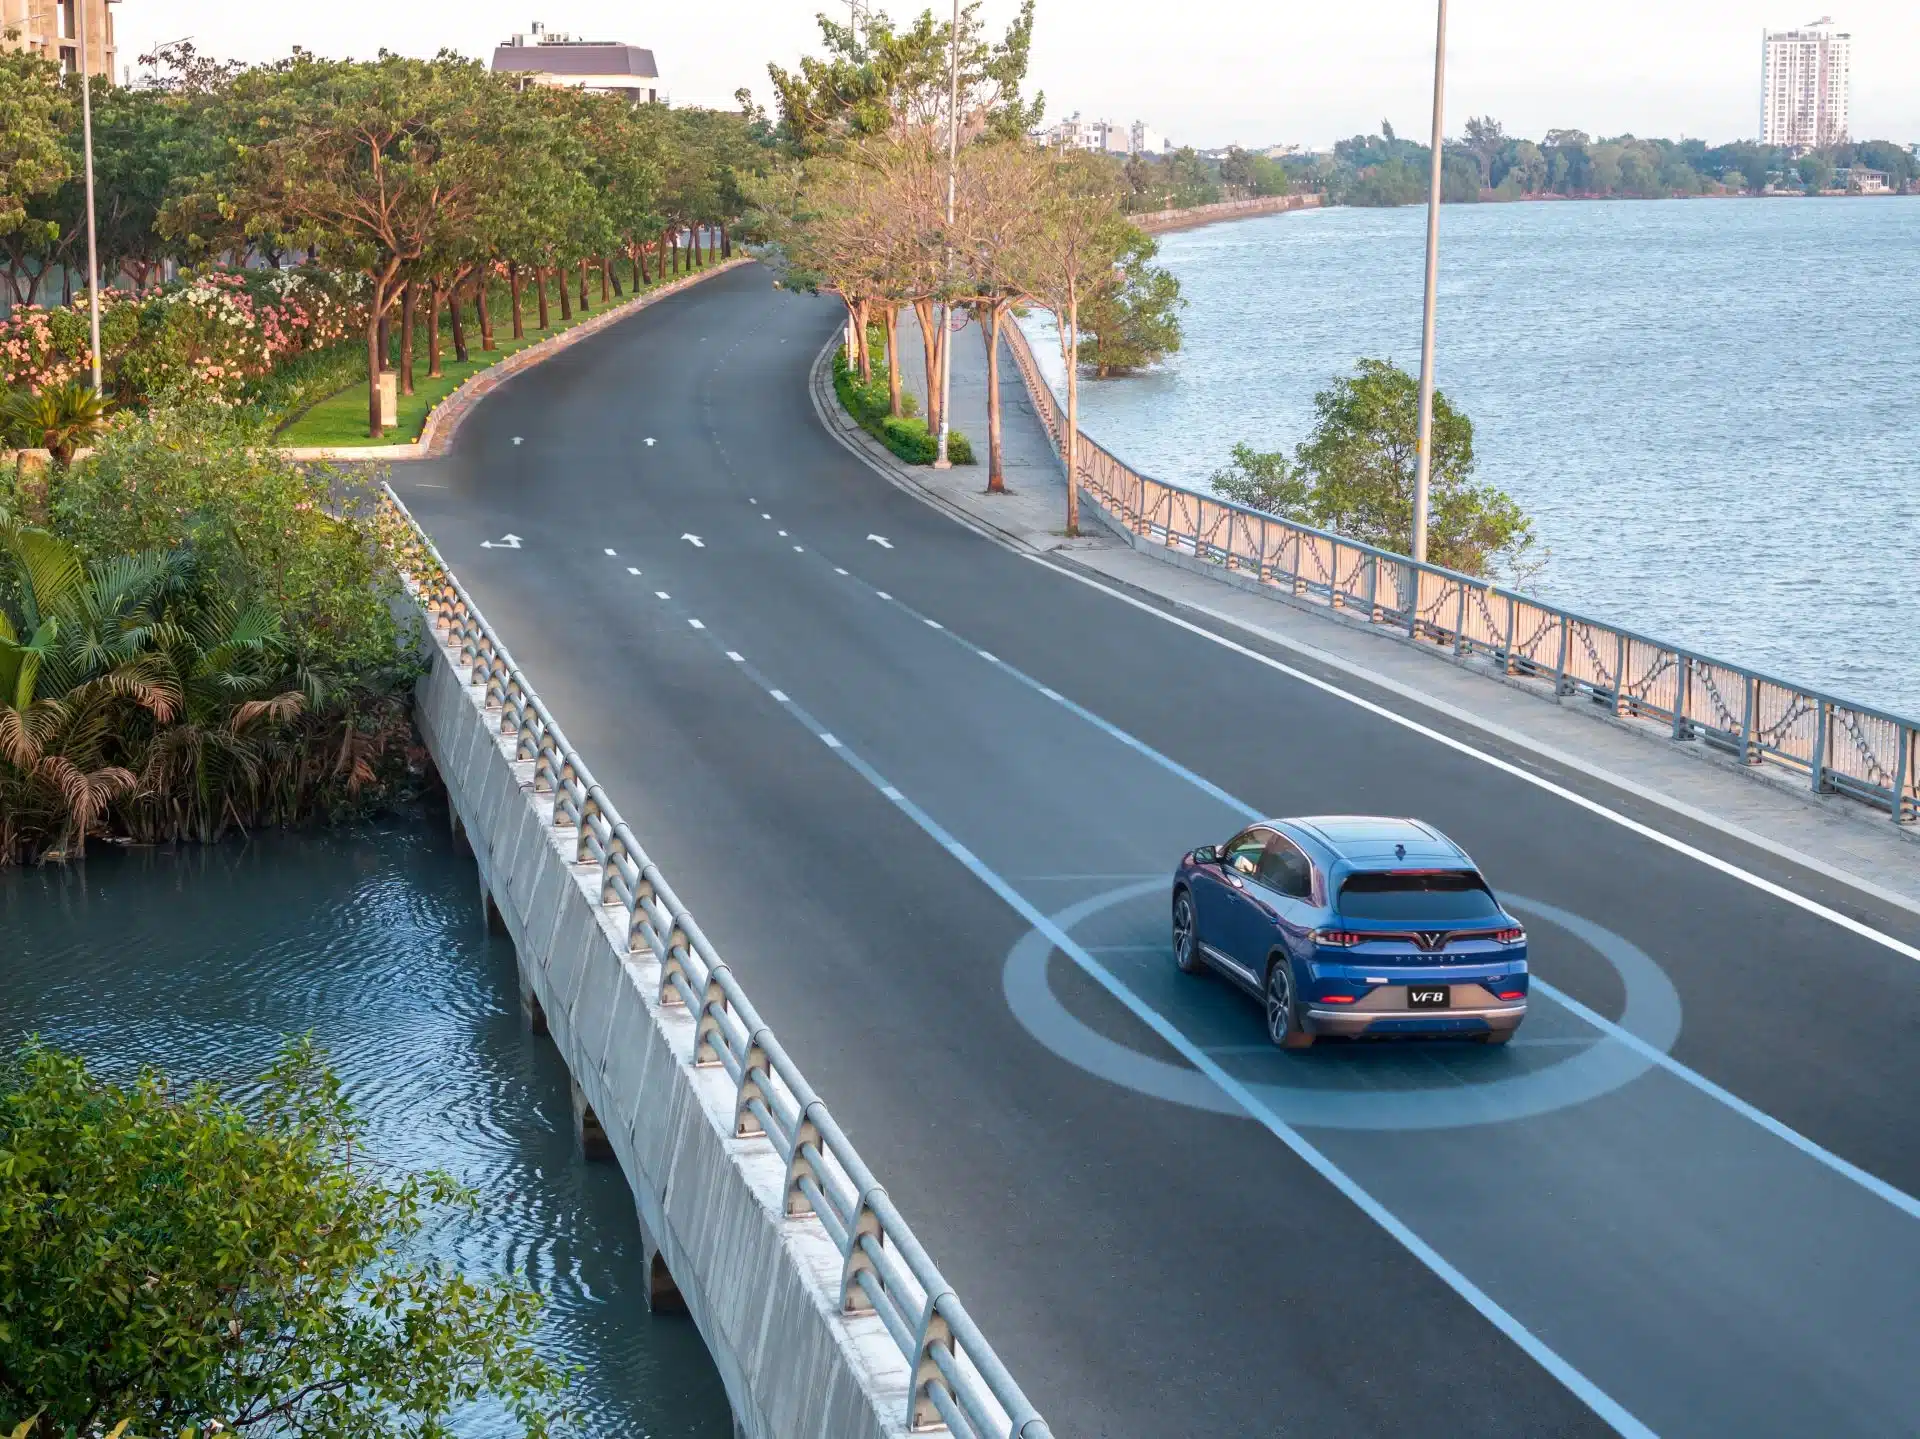
تُجري العلامة التجارية الفيتنامية VinFast اختبارات في ظروف مرور حقيقية في هانوي، تهدف إلى إرساء نظام قيادة ذاتية يعتمد على الكاميرات
تطرح القيادة الذاتية تحديات كثيرة ومتطلبات عالية جدًا في مجال التكنولوجيا. فهي تحتاج إلى عدد كبير من المستشعرات والرادارات والأنظمة التي تلتقط المعلومات عن محيط السيارة، حتى يتمكن المعالج من تفسيرها والتصرف وفقها. لكن هناك علامات تجارية تريد جعل القيادة الذاتية أكثر سهولة في المتناول وأقل تكلفة بكثير.
VinFast علامة تجارية قادمة من فيتنام، واقترحت طريقة أبسط لتحقيق القيادة الذاتية من دون الاعتماد على أنظمة الرادار والمستشعرات الأكثر تعقيدًا. يقوم مقترح العلامة على استخدام الكاميرات، التي ستشكل نظامًا معقدًا قادرًا على رسم خريطة كاملة للمحيط والتفاعل وفق البيانات التي يجمعها.
نظام Robocar
تحمل هذه المنصة اسم Robocar، وتتكون من مجموعة من سبع كاميرات ومعالج يتولى إجراء الحسابات استنادًا إلى البيانات التي تلتقطها. وهذا يجعلها أقل تكلفة من استخدام مستشعرات أغلى في التركيب، مثل الرادارات وجهاز LiDAR.
وقد جرى تركيب هذه المجموعة في طرازين، هما VF8 وVF9، وبدأ اختبارها في نطاق خاضع للرقابة في هانوي. ويمثل بدء هذه الاختبارات نقطة تحول في استخدام القيادة الذاتية، إذ إن هذا النظام أرخص بكثير في التطبيق، ويمكن استخدامه في طرازات أكثر اقتصادًا من تلك التي تعتمد عادة على نظام الرادارات والمستشعرات.
من المستوى الثاني حتى القيادة الذاتية
يبدأ برنامج الاختبار بمرحلة أولية ستعمل على تحسين أنظمة ADAS من المستوى الثاني وفق تصنيف SAE. ومن هذه النقطة الانطلاقية، سيجري التطور نحو أنظمة ذاتية بالكامل. وبطبيعة الحال، يواجه هذا النظام تحديات مهمة، إذ إنه بعدم اعتماده على LiDAR والرادار، يجب تطوير خوارزميات قادرة على تفسير سيناريوهات معقدة ومليئة بالتغيرات. فهو لن يعتمد إلا على المعلومات البصرية، مما يجعل كل شيء أكثر تعقيدًا ويتطلب جهدًا كبيرًا من المعالج.
بيئة معقدة
البيئة التي اختيرت مهمة. ففي الواقع، هانوي مدينة تكثر فيها الدراجات النارية، التي تسير بشكل فوضوي ظاهريًا، وتُحدث تغييرات كثيرة في كل رحلة. وهذا يجعل القيادة فيها أكثر تعقيدًا بكثير من القيادة في مدينة إسبانية، على سبيل المثال.
وستُجرى الاختبارات على مدى عدة أشهر، وبذلك يمكن الحصول على مجموعة واسعة من البيانات لتركيز النتائج على حركة المرور الحقيقية، ولجعل الجمع بين الكاميرات ومعلوماتها البصرية والخوارزميات يحقق مستوى متقدمًا من القيادة الذاتية.
 Peugeot E-208 GTi: لعبة تعمل بالبطارية تستعيد روح السيارات الرياضية في الثمانينيات
 الجديدة Lexus ES: الفخامة تنمو وتتحول إلى الكهرباء
 أول لقاء مع Dacia Sandero Hybrid 155: قوة وكفاءة بدءًا من 19.890 يورو
Deja un comentario