Dodelijk ongeval met Uber: had een menselijke bestuurder dit kunnen voorkomen?
 Guillermo Lopez
22 March 2018
6 min.
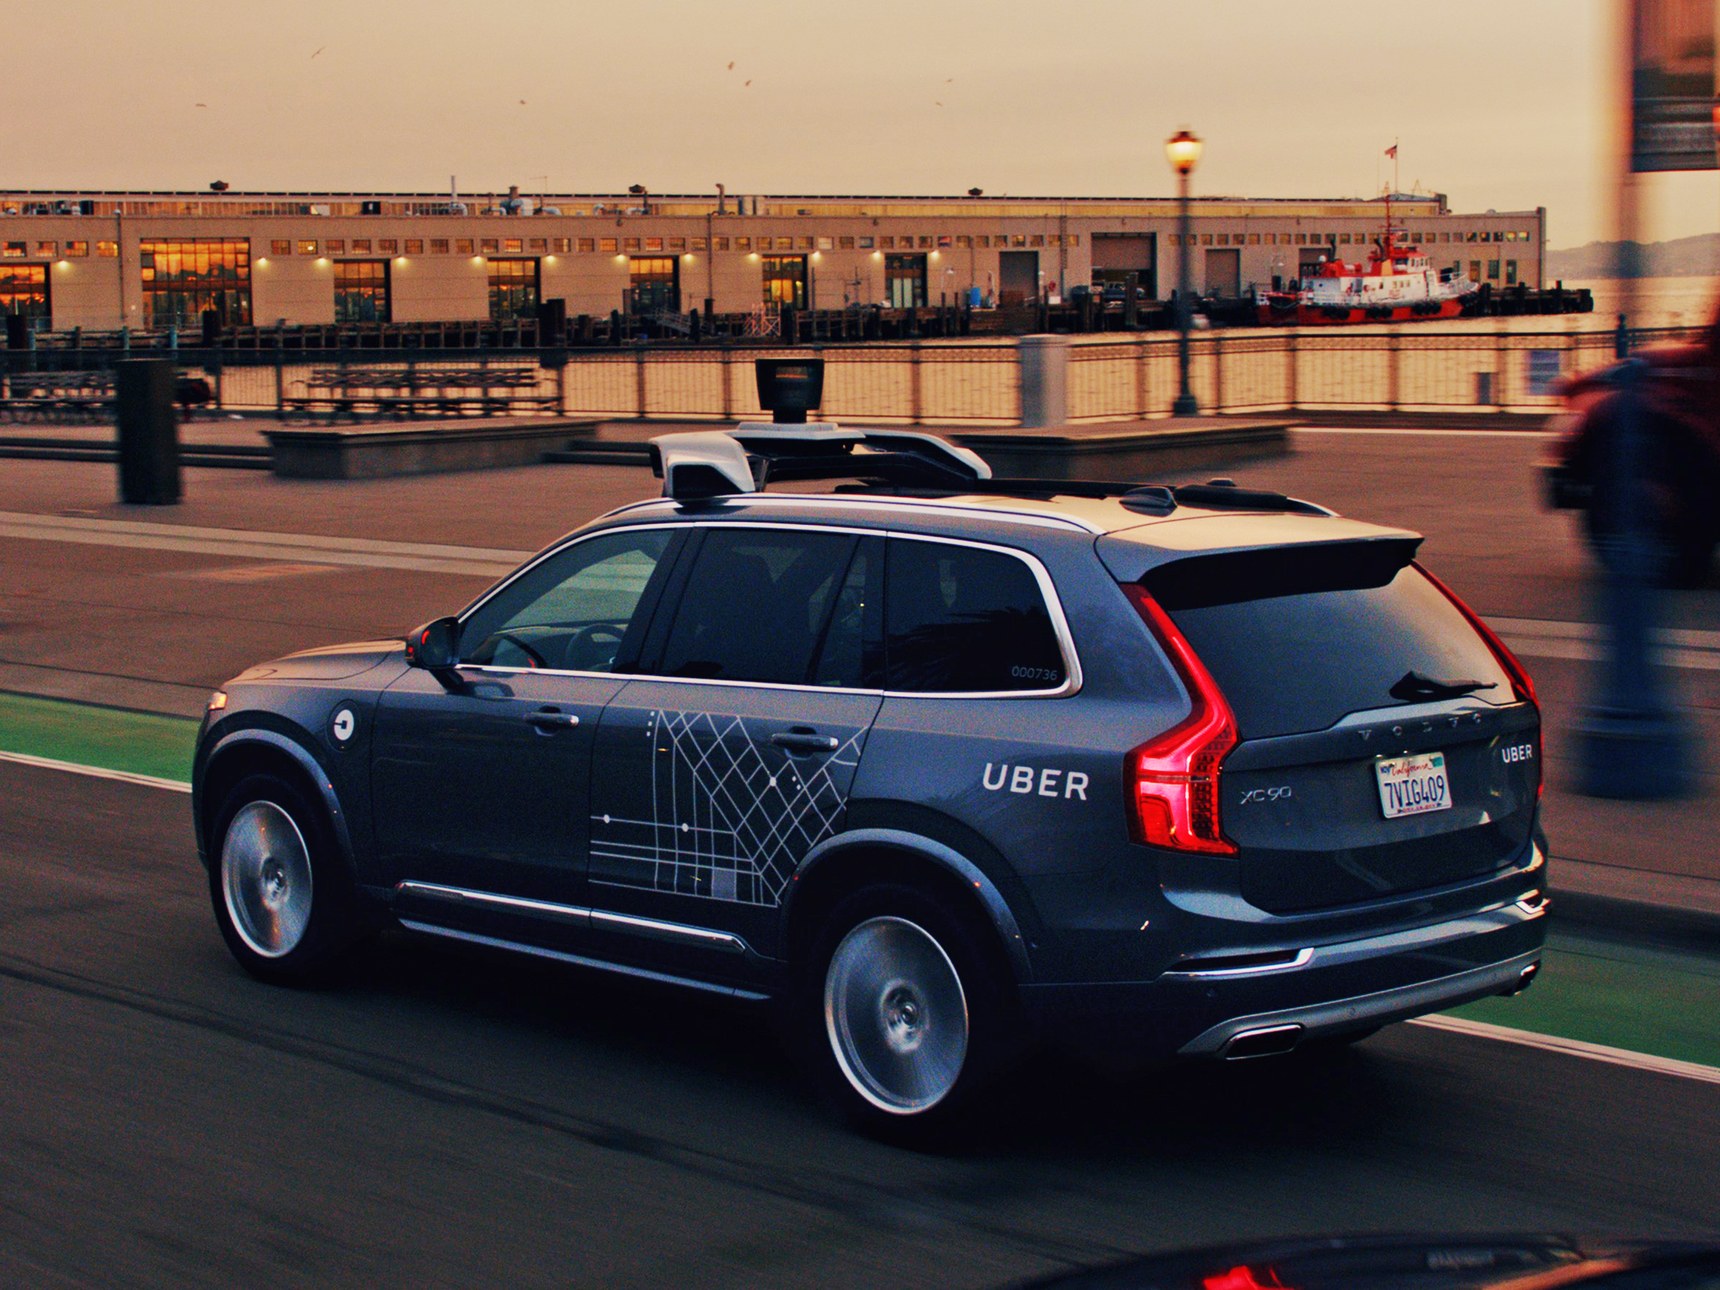
Zelfrijdende auto’s staan opnieuw ter discussie na het aanrijden van een vrouw door een zelfrijdende auto. Had een menselijke bestuurder het ongeval kunnen voorkomen?
Enkele dagen geleden reed een zelfrijdende Uber-auto een fietser aan die met zijn fiets een weg overstak. De Uber-auto herkende de vrouw als “voetganger-fietser” niet op de rijbaan en reed haar aan, met dodelijke afloop. Omdat het een experimenteel voertuig in de testfase was, zat er een veiligheidsbestuurder achter het stuur om in te grijpen bij noodsituaties, zoals de wet voorschrijft voor dit soort voertuigen die op openbare wegen mogen rijden en testen.
Het ongeval betekent een rem op de ontwikkeling van zelfrijdende auto’s. Verschillende fabrikanten hebben aangekondigd hun testprogramma’s op openbare wegen stop te zetten totdat de oorzaak van het ongeval duidelijk is en zij maatregelen kunnen nemen om een herhaling te voorkomen.
Hoe dan ook zijn er na het ongeval veel stemmen en commentaren tegen zelfrijdend rijden opgekomen. Kritiek die erop wijst dat zelfrijdende voertuigen de veiligheid van hun passagiers, voetgangers en andere weggebruikers niet kunnen garanderen.
Voor velen is het dodelijke ongeval slechts “de tol”, “een obstakel meer” in de ontwikkeling van deze technologie, waarvan de invoering in de toekomst als onvermijdelijk wordt gezien.
Na het ongeval zijn direct verschillende vragen opgekomen: Had het voorkomen kunnen worden? Wie was verantwoordelijk? Wat deed de bestuurder aan boord om het te voorkomen?… en nog vele andere. Het antwoord op de meeste daarvan staat in de video die de politie van Tempe, de stad waar het ongeval gebeurde, op haar website beschikbaar heeft gesteld. Die toont de beelden van de camera’s van de auto op het precieze moment van het fatale incident. De voorcamera legt de momenten voor en tijdens de aanrijding vast. De onboard-camera in de cabine registreert de activiteit van de bestuurder en zijn reacties op het moment van het incident.
https://www.youtube.com/watch?v=pO9iRUx5wmM
Uit wat in de video te zien is, kan alleen worden gesteld dat alle betrokken partijen verantwoordelijk zijn voor wat er die nacht is gebeurd. Ja, inderdaad, ‘s nachts.
Zoals te zien is in de video is de fietser schuldig omdat zij de weg oversteekt met haar fiets aan de hand, ‘s nachts, op een ongeschikte plek. Zij steekt over in een volledig donker en onverlicht gebied, hoewel er vlak voor en achter haar goed verlichte plekken zijn. Maar zij kiest de slechtste plek om over te steken, waar ze van veraf nauwelijks zichtbaar is. En ze is slecht zichtbaar omdat ze een volledig donkere jas en een spijkerbroek draagt.
Bovendien overtreedt zij de verkeersregels, die fietsers en voetgangers die de rijbaan gebruiken verplichten om reflecterende en lichte kleding te dragen en die vereisen dat zij de weg, indien mogelijk, oversteken op de daarvoor bestemde plekken, zo snel mogelijk en op voldoende verlichte zones. Op basis van de beelden heeft de fietser, of degene die de fiets duwt (zij loopt naast haar fiets, zit er niet op), alle hierboven beschreven overtredingen begaan.
De fietser heeft haar deel van de schuld, maar dat ontslaat Uber niet van het hare. De systemen van het voertuig hebben gefaald. De radar had de aanwezigheid van de fietser op de weg moeten detecteren, want het is een bewegend obstakel op de rijbaan. Het argument dat de camera’s haar niet konden zien omdat zij in de schaduw stond, gaat niet op. De aanrijding vindt plaats op een rechte weg. De meeste detectiesystemen van het zelfrijdende voertuig (infrarood, ultrasoon, camera’s, radar…) hadden de fietser, het bewegende obstakel op de weg, ruim van tevoren moeten detecteren en de auto ofwel tot stilstand moeten brengen, ofwel zelfstandig een uitwijkmanoeuvre moeten uitvoeren.
Maar de Uber-auto reed rechtdoor zonder te stoppen. We weten niet of de snelheid uiteindelijk werd verlaagd bij het zien van de fietser, al is dat in de bijgevoegde video op geen enkel moment te zien. Uit de beelden van de bestuurder blijkt dat de snelheid van de auto niet overdreven is — bomen en lantaarnpalen schuiven met normale, zelfs langzame snelheid langs de zijruiten voorbij — en daarom had de auto de verschillende remsystemen tijdig moeten activeren om op tijd te stoppen en de aanrijding te voorkomen.
Aan de bestuurder is ook geen noodstop van de auto te zien, want hij beweegt op geen enkel moment plotseling naar voren, hoewel hij wel een reactie vertoont op het moment van de aanrijding. Dit wijst erop dat de detectiesystemen van de auto het hebben laten afweten, of dat de instructies die op basis van hun informatie werden gegeven niet de juiste waren. Dat moet het onderzoek uitwijzen.
En tot slot is er de bestuurder van de auto. Zijn taak is de weg in de gaten te houden om precies dit soort situaties te voorkomen, maar hij kijkt bijna langer naar het scherm van het systeem dan naar de weg voor hem. Gezien de tijd dat de fietser zichtbaar blijft voor de camera, kunnen we stellen dat elke actie van de bestuurder niet de juiste zou zijn geweest, zeker omdat zijn handen tijdens het rijden het stuur niet vasthouden, waardoor een instinctieve reactie van zijn kant onmogelijk is. Hij heeft wel een reactie, maar de auto behoudt de hele tijd zijn lineaire koers, wat aangeeft dat hij geen ontwijkende manoeuvre heeft gemaakt en het zelfs niet heeft geprobeerd.
Hoe dan ook: zou jij de aanrijding hebben kunnen voorkomen? Hadden de detectiesystemen van de auto dit moeten voorkomen? Wie is verantwoordelijk voor het ongeval? Zal het in de toekomst mogelijk zijn dit soort situaties te voorkomen? Dit zijn nog enkele van de vele vragen die zelfrijdend rijden moet kunnen beantwoorden voordat het op grote schaal wordt gebruikt.


 De zeven finalisten voor Auto van het Jaar in Europa 2027 (COTY) zijn uitsluitend elektrisch
 Peugeot E-208 GTi: een speelgoedauto op batterijen die de geest van de sportwagens uit de jaren tachtig laat herleven
 Nieuwe Lexus ES: luxe groeit en wordt elektrisch
Deja un comentario